服务热线
0755-8923 3819

服务热线:
0755-8923 3819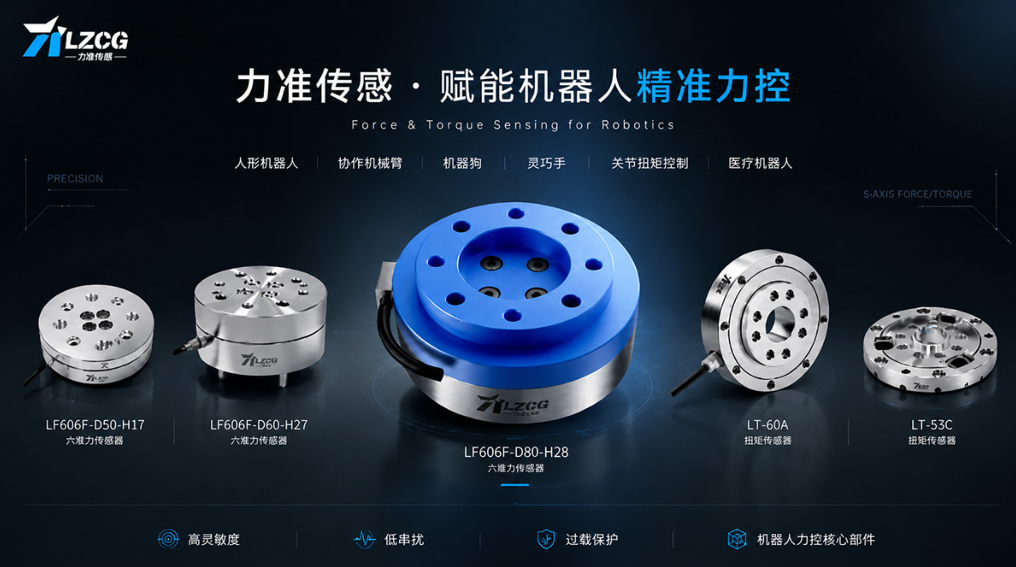
六维力传感器的"解剖学":力准复合梁式结构如何实现六维力/力矩同步测量?
在机器人精密装配、力控打磨、协作机器人关节力感知等场景中,我们需要同时获取三个方向的力(Fx、Fy、Fz) 和三个方向的力矩(Mx、My、Mz)——这正是六维力传感器的核心使命。
然而,六维测量的难点在于:六个维度的信号会相互耦合(串扰)。一个方向的力,往往会在其他方向的测量通道中产生"虚假信号"。如何从物理结构层面实现高刚性、低串扰、抗偏载,是六维力传感器设计的核心挑战。
弹性体结构,正是六维力传感器的"心脏"——它决定了传感器的刚度、灵敏度、串扰水平和过载能力。
力准传感六维力传感器采用复合梁式结构,这是实现多维力测量的核心技术路线。
复合梁式结构,是在一个整体弹性体上集成多个梁式结构单元。当外力/力矩作用在传感器上时,不同的梁式单元会产生不同的变形模式(弯曲、扭转、压缩/拉伸),通过精确测量这些变形,即可解耦出六个维度的力/力矩分量。
| 外力/力矩分量 | 梁式结构响应 | 应变片测量方式 | 方向示意 |
|---|---|---|---|
| Fx(X向力) | 特定梁单元产生弯曲 | 差动电桥测量弯曲应变 | 水平推力/拉力 |
| Fy(Y向力) | 特定梁单元产生弯曲 | 差动电桥测量弯曲应变 | 水平侧向力 |
| Fz(Z向力) | 整体产生压缩/拉伸 | 电桥测量轴向应变 | 垂直压力/拉力 |
| Mx(X向力矩) | 特定梁单元产生扭转 | 差动电桥测量扭转应变 | 绕X轴扭矩 |
| My(Y向力矩) | 特定梁单元产生扭转 | 差动电桥测量扭转应变 | 绕Y轴扭矩 |
| Mz(Z向力矩) | 整体产生扭转 | 电桥测量扭转应变 | 绕Z轴旋转扭矩 |
技术关键: 通过精密的机械结构设计与应变片布局优化,使六个维度的变形模式在物理层面尽可能"正交"(互不干扰),再配合解耦算法,实现各轴的独立精确测量。
| 指标 | 力准复合梁式结构 | 行业一般水平 |
|---|---|---|
| 安全过载 | 200% ~ 300% | 150% ~ 200% |
| 结构刚性 | 极高,受力形变微米级 | 中等 |
| 对被测系统影响 | 几乎不改变机器人末端刚度特性 | 可能存在柔性耦合 |
价值: 在机器人碰撞或意外过载时,传感器不易损坏,降低停机风险与更换成本。
在机器人应用中,受力点往往不在传感器中心(如夹爪抓取偏心工件),会产生偏载力矩。复合梁式结构通过对称梁单元布局,有效抵抗偏载影响,保证测量精度。
| 偏载场景 | 复合梁式结构表现 |
|---|---|
| 工件偏心抓取 | 各轴输出仍准确反映真实力/力矩 |
| 侧向力干扰 | 梁单元对称布局,抵消非目标方向耦合 |
| 动态冲击偏载 | 高刚性结构快速恢复,无残余变形 |
| 控制层级 | 技术手段 | 效果 |
|---|---|---|
| 物理层 | 精密机械结构设计 + 应变片布局优化 | 从源头减少各轴之间的机械耦合 |
| 算法层 | 解耦算法 | 进一步消除残余串扰,实现各轴独立精确测量 |
价值: 串扰是六维力传感器的核心指标。力准通过"物理+算法"双重手段,将串扰控制在较低水平,确保六维数据的准确性与可用性。
力准传感 LF606F 系列六维力传感器,采用不锈钢或铝合金材质,结构紧凑,法兰安装方式,便于集成到机器人末端。
| 型号 | 直径 | 材质 | 量程(力 / 力矩) | 典型应用 |
|---|---|---|---|---|
| LF606F-D40 | 40 mm | 铝合金 | 10 ~ 200 N / 0.5 ~ 8 N·m | 小型协作机器人、精密装配 |
| LF606F-D60-H27 | 60 mm | 铝合金 / 不锈钢 | 50 ~ 1000 N / 2 ~ 50 N·m | 中型工业机器人、力控打磨 |
| LF606F-D200-H40 | 200 mm | 不锈钢 | 5000 N / 750 N·m | 大型重载机器人、碰撞测试 |
共同结构特征:
| 特征 | 说明 |
|---|---|
| 弹性体结构 | 复合梁式,六维解耦 |
| 安装方式 | 法兰安装,适配机器人末端 |
| 材质 | 铝合金(轻量)或不锈钢(重载、耐腐蚀) |
| 过载能力 | 安全过载 200% ~ 300% |
| 选型维度 | 关键考量 | 力准对应方案 |
|---|---|---|
| 量程匹配 | 根据机器人额定负载与最大力矩选择 | D40 / D60 / D200 三档直径覆盖 |
| 安装接口 | 法兰尺寸需与机器人末端匹配 | 标准法兰,支持定制 |
| 材质选择 | 轻量优先选铝合金;重载/腐蚀环境选不锈钢 | 两种材质可选 |
| 过载需求 | 碰撞风险高的场景需高过载能力 | 200%~300%安全过载 |
| 信号采集 | 六通道同步采集,需配套多通道DAQ | 可配套力准信号调理与采集方案 |
| 环节 | 设备 | 说明 |
|---|---|---|
| 感知层 | LF606F 六维力传感器 | 输出六路微弱应变信号(mV/V级) |
| 信号调理 | 多通道应变放大器 | 将mV/V信号放大为标准电压信号 |
| 数据采集 | 多通道同步DAQ | 六通道同步采样,确保相位一致性 |
| 解耦算法 | 六维解耦软件 | 将六路原始信号解算为Fx/Fy/Fz/Mx/My/Mz |
| 应用层 | 机器人控制器 / 力控算法 | 力控闭环、碰撞检测、柔顺控制 |
六维力传感器的技术核心,在于弹性体结构能否在"高刚性、低串扰、抗偏载"三者之间取得最优平衡。
力准传感 LF606F 系列六维力传感器,以 复合梁式结构 为核心,实现:
- 六维同步测量 → Fx/Fy/Fz + Mx/My/Mz
- 高刚性 → 安全过载 200% ~ 300%
- 抗偏载 → 偏心受力仍保持精度
- 低串扰 → 物理结构 + 解耦算法双重保障
- 法兰安装 → 便于集成至机器人末端
从弹性体结构设计到六维解耦算法,力准传感致力于为机器人力控与精密装配提供高可靠、高精度的六维力测量解决方案。
如需获取详细产品规格或咨询六维力传感器选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 从静态到动态:力准传感在动态检测领域的"技术版图"
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号