服务热线
0755-8923 3819

服务热线:
0755-8923 3819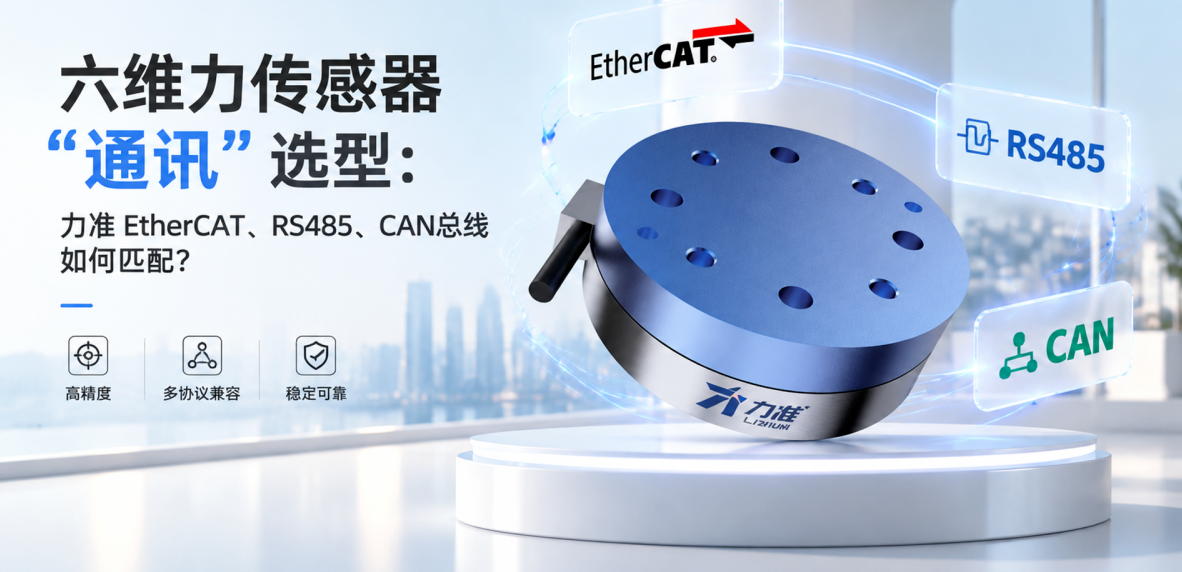
六维力传感器采集到的六维力/力矩数据,需要通过通讯接口传输给控制器。通讯接口的选择,直接影响数据传输速率、实时性、系统成本与集成复杂度。
| 通讯接口 | 核心定位 | 一句话概括 |
|---|---|---|
| EtherCAT | 高速实时以太网 | 高速硬实时,多轴同步首选 |
| RS485 | 工业标准串行总线 | 成熟可靠,长距离低成本 |
| CAN总线 | 汽车/工业控制总线 | 实时可靠,分布式控制利器 |
核心认知: 通讯接口不是"越快越好",而是匹配控制系统需求。高速机器人控制选EtherCAT,长距离工业控制选RS485,分布式关节控制选CAN。
| 技术特点 | 具体说明 | 场景价值 |
|---|---|---|
| 高速 | 100 Mbps,循环时间可达 100μs | 满足高速机器人力控的实时数据需求 |
| 硬实时 | 确定性延迟,无抖动 | 确保力控闭环稳定,避免响应滞后 |
| 分布式时钟 | 支持多轴同步 | 多关节机器人同步控制的核心保障 |
| 拓扑灵活 | 支持线型、树型、星型拓扑 | 适应复杂产线布局 |
适用场景:
| 场景 | 说明 |
|---|---|
| 高速机器人控制 | 力控闭环需要高实时性 |
| 多轴同步控制 | 分布式时钟确保各轴同步 |
| 实时性要求高的场景 | 如精密装配、力控打磨 |
| 技术特点 | 具体说明 | 场景价值 |
|---|---|---|
| 成熟可靠 | 工业领域最成熟的通讯协议之一 | 技术门槛低,生态完善 |
| 距离远 | 最远 1200m | 适合长距离数据传输 |
| 多点通讯 | 最多 32个节点 | 支持多传感器组网 |
| 成本低 | 收发器成本低,线缆要求低 | 适合成本敏感场景 |
适用场景:
| 场景 | 说明 |
|---|---|
| 中低速工业控制 | 对实时性要求不极端苛刻 |
| 长距离数据传输 | 如大型设备、产线末端 |
| 成本敏感场景 | 预算有限的集成项目 |
| 技术特点 | 具体说明 | 场景价值 |
|---|---|---|
| 实时性好 | 优先级仲裁,确保高优先级消息优先传输 | 适合对实时性有要求的分布式控制 |
| 可靠性高 | 错误检测,自动重传 | 数据传输可靠,适合恶劣环境 |
| 低功耗 | 适合电池供电设备 | 适合移动机器人、便携设备 |
| 抗干扰强 | 差分信号传输 | 适应工业电磁干扰环境 |
适用场景:
| 场景 | 说明 |
|---|---|
| 汽车电子 | CAN总线是汽车行业标准 |
| 机器人关节控制 | 分布式关节节点通讯 |
| 分布式控制系统 | 多节点组网,实时性要求中等 |
| 对比维度 | EtherCAT | RS485 | CAN总线 |
|---|---|---|---|
| 速度 | 100 Mbps | 最高 10 Mbps | 最高 1 Mbps |
| 实时性 | 硬实时 | 软实时 | 硬实时(优先级仲裁) |
| 通讯距离 | 100 m | 1200 m | 40 m @ 1Mbps |
| 节点数 | 65535 | 32 | 110 |
| 拓扑结构 | 线型/树型/星型 | 总线型 | 总线型 |
| 隔离特性 | 变压器隔离 | 需外加隔离 | 差分隔离 |
| 成本 | 较高 | 低 | 中等 |
| 适用场景 | 高速机器人 | 工业控制 | 汽车/分布式 |
选型速记:
- 要快 → EtherCAT
- 要远 → RS485
- 要分布式+可靠 → CAN
| 应用场景 | 推荐通讯接口 | 推荐理由 | 选型逻辑 |
|---|---|---|---|
| 工业机器人高速力控 | EtherCAT | 实时性高,响应快 | 100μs循环时间,满足力控闭环需求 |
| 协作机器人 | EtherCAT / CAN | 多种协议可选 | EtherCAT用于高速力控,CAN用于关节分布式控制 |
| 人形机器人 | EtherCAT | 多轴同步需求 | 分布式时钟确保多关节同步 |
| 一般工业自动化 | RS485 | 成熟可靠,成本低 | 中低速控制,长距离传输,性价比最优 |
| 康复设备 | RS485 / CAN | 中低速,够用 | 实时性要求不高,成本敏感 |
| 汽车电子/测试 | CAN | 行业标准 | 与汽车控制系统原生兼容 |
| 步骤 | 问题 | 判断 |
|---|---|---|
| 第一步 | 您的应用需要硬实时吗? | 需要 → 进入第二步;不需要 → RS485 |
| 第二步 | 您的系统需要多轴同步吗? | 需要 → EtherCAT;不需要 → 进入第三步 |
| 第三步 | 您的节点是分布式的吗? | 是 → CAN总线;否 → EtherCAT |
简化记忆:
- 高速+多轴同步 → EtherCAT
- 长距离+低成本 → RS485
- 分布式+汽车/关节 → CAN
| 常见疑问 | 解答 |
|---|---|
| “EtherCAT一定比RS485好吗?” | 不一定。EtherCAT优势在高速硬实时,但成本较高、距离较短。若应用中低速、长距离、成本敏感,RS485更合适。 |
| “CAN总线能用于工业机器人吗?” | 可以。CAN总线实时性好、可靠性高,适合机器人关节分布式控制。但若需要多轴高速同步,EtherCAT更优。 |
| “RS485能实现多轴同步吗?” | RS485为软实时,难以实现高精度多轴同步。若需多轴同步,建议选EtherCAT。 |
| “通讯距离不够怎么办?” | RS485最远1200m,EtherCAT 100m,CAN 40m@1Mbps。若距离不足,可加中继器或改用光纤转换。 |
| “力准传感器支持哪些通讯接口?” | 力准六维力传感器支持 EtherCAT、RS485、CAN总线等多种通讯接口,可根据应用场景灵活选配。 |
通讯接口的选择,本质上是"速度、距离、成本、实时性"四者之间的权衡。
力准六维力传感器支持三种主流通讯接口,匹配不同应用场景:
- EtherCAT → 高速硬实时,多轴同步,适合工业机器人高速力控、人形机器人
- RS485 → 成熟可靠,长距离低成本,适合一般工业自动化、康复设备
- CAN总线 → 实时可靠,分布式控制,适合汽车电子、机器人关节控制
从高速力控到分布式关节,从工业产线到康复设备,力准传感致力于为六维力传感器提供灵活、可靠、匹配场景的通讯接口方案。
如需获取详细产品规格或咨询六维力传感器通讯接口选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 六维力传感器"安装"有讲究:力准法兰安装如何确保"精准测量"?
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号