服务热线
0755-8923 3819

服务热线:
0755-8923 3819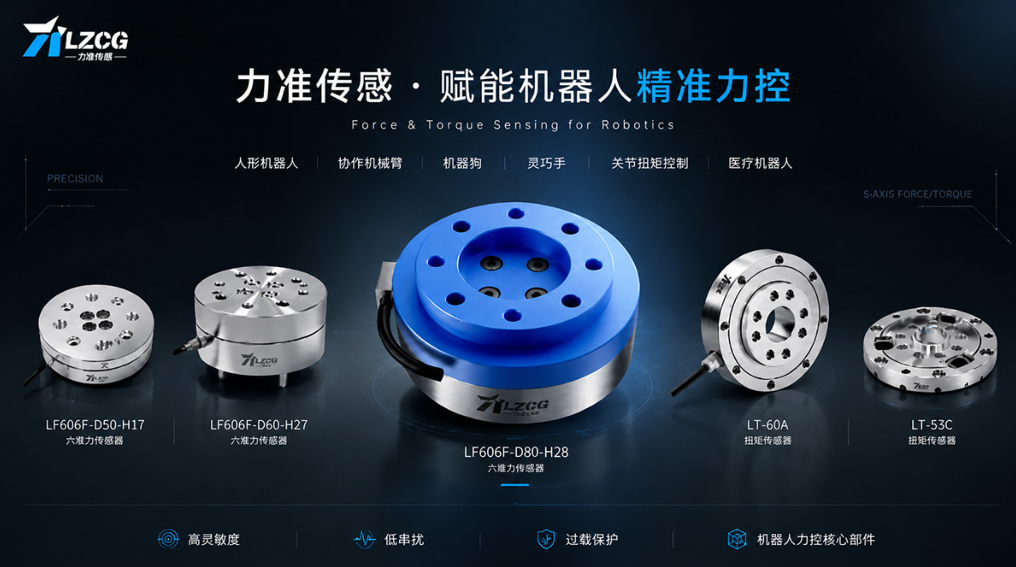
在六维力传感器中,串扰(Crosstalk) 是指:当传感器只在一个方向受力时,其他方向的输出不为零的现象。
直观案例: 当只施加Z方向的力(Fz)时,理论上X方向的输出(Fx)应为零。但由于机械结构和应变片布局的局限性,Fx方向可能会有微小的输出——这个"不该出现"的输出,就是串扰。
| 理想状态 | 实际状态(存在串扰) |
|---|---|
| 仅Fz受力 → Fx = 0, Fy = 0, Mx = 0, My = 0, Mz = 0 | 仅Fz受力 → Fx ≠ 0, Fy ≠ 0, Mx ≠ 0, My ≠ 0, Mz ≠ 0(微小输出) |
串扰是六维力传感器最核心的技术指标之一,它直接决定了传感器的测量精度与可用性。
复合梁式结构虽然能够实现多维测量,但各梁单元之间并非完全独立。当某个方向受力时,其他方向的梁单元也会产生微小的变形,导致串扰。
| 产生机理 | 说明 |
|---|---|
| 梁单元机械耦合 | 受力梁的变形会通过弹性体传递至其他梁单元 |
| 非目标方向微小变形 | 即使设计上只应产生弯曲的梁,也会伴随微小扭转或拉伸 |
| 结构不对称性 | 加工误差导致弹性体并非理想对称,加剧耦合 |
应变片的粘贴位置、角度存在微小偏差,导致测量方向不准确,产生串扰。
| 误差类型 | 影响 |
|---|---|
| 位置偏差 | 应变片未贴在最大应变区域,灵敏度下降且方向响应异常 |
| 角度偏差 | 应变片敏感轴与目标方向不重合,引入非目标方向信号 |
| 粘贴质量 | 胶层厚度不均、气泡等导致应变传递失真 |
温度变化导致弹性体热胀冷缩,各通道的应变片产生不同的响应,引起串扰。
| 温度效应 | 影响 |
|---|---|
| 弹性体热膨胀 | 各梁单元膨胀量不同,产生附加应变 |
| 应变片温漂 | 不同应变片的温度系数存在差异,输出不一致 |
| 胶层热应力 | 胶粘剂与金属热膨胀系数不匹配,引入附加应力 |
力准传感六维力传感器,长期串扰误差控制在 ±2% ~ ±3% F.S.,这一指标在行业内处于领先水平。实现这一指标,依赖以下四大技术路径:
| 技术路径 | 具体手段 | 控制效果 |
|---|---|---|
| ① 精密机械设计 | 通过有限元分析(FEA) 优化弹性体结构,在机械层面最小化各轴之间的耦合 | 从源头减少机械串扰 |
| ② 高精度应变片贴片 | 采用自动化贴片工艺,确保应变片位置精度在微米级 | 减少贴片误差引入的串扰 |
| ③ 温度补偿 | 零点温度漂移 ≤ ±0.05% ~ ±0.2% F.S./10℃;温度灵敏度漂移 ≤ ±0.05% ~ ±0.2% F.S./10℃ | 在宽温范围内保持低串扰 |
| ④ 解耦算法 | 通过矩阵解耦算法,对串扰误差进行软件补偿 | 进一步降低各轴之间的干扰 |
技术逻辑: 精密机械设计 → 减少机械耦合;高精度贴片 → 减少测量误差;温度补偿 → 抑制环境干扰;解耦算法 → 软件层最终修正。四层手段叠加,将串扰控制在行业领先水平。
| 串扰水平 | 对机器人应用的影响 | 力准方案适配建议 |
|---|---|---|
| < 1% F.S. | 精密装配、力控打磨——可达到高精度力控 | 适用于对精度要求极高的科研或高端制造场景,可定制优化 |
| 1% ~ 3% F.S. | 通用工业应用——满足大多数场景需求 | 力准标准产品(±2%~±3% F.S.) 配合解耦算法,覆盖绝大多数机器人精密作业 |
| > 3% F.S. | 需要额外的软件补偿,系统复杂度增加 | 建议选择更高精度型号或增加解耦算法补偿 |
关键认知: 串扰并非"有或无"的问题,而是"高或低"的权衡。力准六维力传感器长期串扰误差 ±2% ~ ±3% F.S.,配合解耦算法,可满足大多数机器人精密作业的需求。对于串扰要求 <1% F.S. 的极端精密场景,力准可提供定制化优化方案。
| 概念 | 定义 | 关系 |
|---|---|---|
| 精度 | 传感器输出与真实值的接近程度 | 综合指标,受线性度、迟滞、重复性、串扰等多因素影响 |
| 串扰 | 一个方向受力时,其他方向的非预期输出 | 精度的核心影响因素之一 |
为什么串扰如此关键?
串扰误差,是六维力传感器从"能测六个维度"到"测得准六个维度"的关键分水岭。
力准传感六维力传感器,以 ±2% ~ ±3% F.S. 长期串扰误差 的行业领先水平,通过四大技术路径实现串扰控制:
- 精密机械设计 → FEA优化弹性体,减少机械耦合
- 高精度贴片 → 自动化工艺,微米级位置精度
- 温度补偿 → 宽温范围内保持低串扰
- 解耦算法 → 软件层最终修正
从物理结构到软件算法,力准传感致力于为机器人力控与精密装配提供低串扰、高精度、高可靠的六维力测量解决方案。
如需获取详细产品规格或咨询六维力传感器选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 六维力传感器的"解剖学":力准复合梁式结构如何实现六维力/力矩同步测量?
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号