服务热线
0755-8923 3819

服务热线:
0755-8923 3819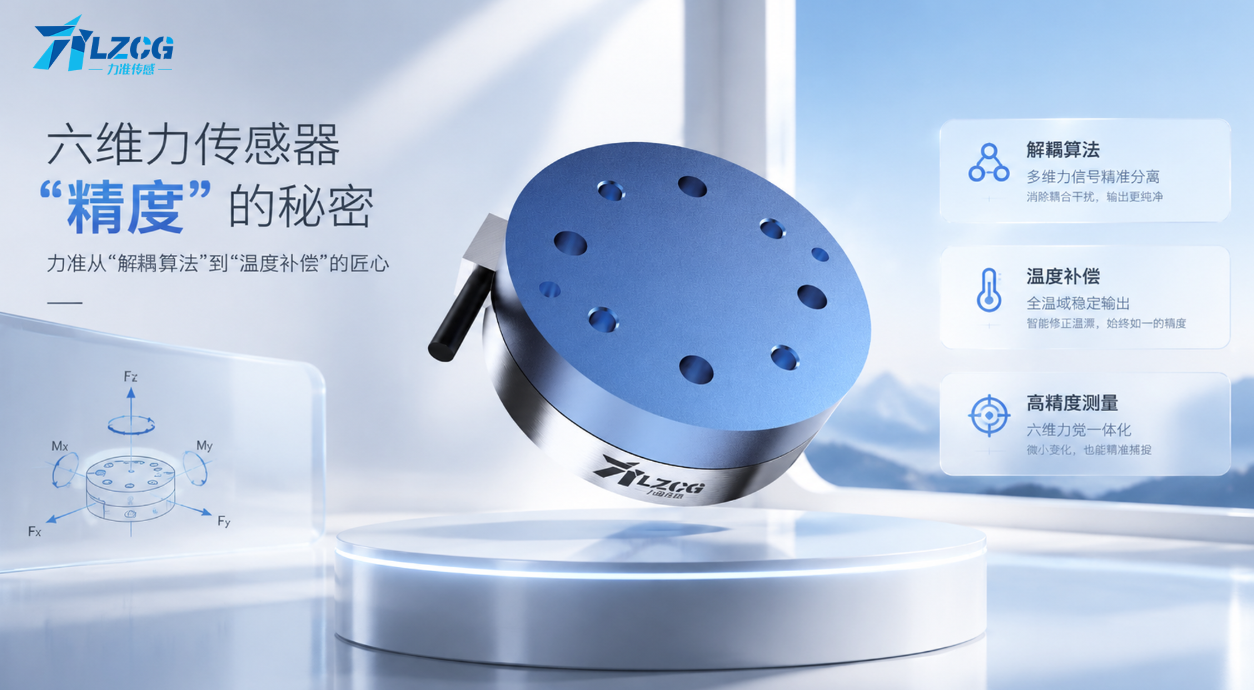
六维力传感器的精度,不是单一环节决定的,而是精密机械设计 + 高精度贴片工艺 + 解耦算法 + 温度补偿的系统工程结果。
| 精度环节 | 核心任务 | 若该环节失效的后果 |
|---|---|---|
| 精密机械设计 | 在物理层面减少各轴耦合 | 串扰过大,后续算法无法完全补偿 |
| 解耦算法 | 消除残余串扰,还原真实力值 | 六维数据相互"污染",精度崩溃 |
| 温度补偿 | 保证全温域测量一致性 | 温度变化导致零点漂移、灵敏度漂移 |
| 出厂检测 | 验证每只传感器是否达标 | 不合格品流入市场,数据不可信 |
力准传感六维力传感器,从结构设计到出厂标定,每一个环节都精益求精。
力准六维力传感器采用复合梁式结构,通过有限元分析(FEA) 优化弹性体设计,在机械层面最小化各轴之间的耦合。
| 设计要点 | 技术机理 | 精度价值 |
|---|---|---|
| 各梁单元独立变形 | 通过结构设计使各梁单元在受力时尽可能独立响应 | 减少物理耦合,从源头降低串扰 |
| 应变片布局优化 | 应变片贴置于最大应变区域,敏感轴与目标方向精确对齐 | 提高信噪比,增强信号质量 |
| 高刚性设计 | 复合梁式结构具有极高刚性,受力形变微米级 | 减少变形非线性,保证全量程线性度 |
环节价值: 精密机械设计是精度的"地基"。物理层面做得好,后续解耦算法才能事半功倍。
解耦,是六维力传感器最核心的算法环节。 通过 6×6 解耦矩阵,将各通道的原始输出还原为真实的力/力矩值。
| 技术手段 | 具体内容 | 精度价值 |
|---|---|---|
| 全量程多点标定 | 对传感器施加已知的六维力/力矩,通过最小二乘法拟合解耦矩阵 | 建立精确的解耦矩阵,覆盖全量程 |
| 非线性补偿 | 针对弹性体在大载荷下的非线性响应进行补偿 | 提高全量程精度,避免大载荷下精度下降 |
| 实时解耦计算 | 将解耦矩阵写入传感器或控制器,实时解算 | 保证响应速度,满足实时控制需求 |
环节价值: 解耦算法是"从原始信号到真实力值"的翻译器。没有解耦,六维力传感器输出的只是一组相互耦合的电压信号。
力准关键指标: 长期串扰误差 ±2% ~ ±3% F.S.
温度变化会导致弹性体热胀冷缩、应变片温漂、胶层热应力等问题,进而引起零点漂移和灵敏度漂移。
力准六维力传感器在出厂前经过全温域标定,确保在 -20℃ ~ +80℃ 范围内保持高精度:
| 温度指标 | 力准参数 | 行业意义 |
|---|---|---|
| 零点温度漂移 | ≤ ±0.05% ~ ±0.2% F.S./10℃ | 温度变化时零点稳定,无附加力信号 |
| 温度灵敏度漂移 | ≤ ±0.05% ~ ±0.2% F.S./10℃ | 温度变化时输出稳定,灵敏度不衰减 |
环节价值: 温度补偿是"全工况精度"的保障。没有全温域标定,传感器在实验室常温下准确,但在车间高温或户外低温下就会失准。
力准每一只六维力传感器出厂前,都经过严格检测:
| 检测项目 | 力准指标 | 意义 | 若指标不足的后果 |
|---|---|---|---|
| 非线性 | ±0.2% ~ ±0.5% F.S. | 输出与理想直线的偏差 | 大载荷下精度下降,测量失真 |
| 滞后 | ±0.2% ~ ±0.3% F.S. | 正反行程的一致性 | 加载与卸载数据不一致,无法用于闭环控制 |
| 重复性 | ±0.05% ~ ±0.3% F.S. | 多次测量的一致性 | 同一工况下数据波动大,不可信 |
| 长期串扰误差 | ±2% ~ ±3% F.S. | 各轴之间的干扰水平 | 各轴信号相互污染,方向判断错误 |
| 绝缘电阻 | ≥ 5000 MΩ/100VDC | 电气安全性 | 漏电风险,信号噪声增大 |
环节价值: 出厂检测是精度的"最后一道关卡"。每一只传感器都附有合格证与标定参数,确保数据可追溯、精度有依据。
| 环节 | 核心技术 | 力准关键指标 |
|---|---|---|
| ① 精密机械设计 | 复合梁式结构 + FEA优化 + 高刚性设计 | 安全过载 200% ~ 300% |
| ② 高精度贴片 | 自动化贴片工艺,微米级位置精度 | 提高信噪比,降低贴片误差 |
| ③ 解耦算法 | 6×6解耦矩阵 + 全量程多点标定 + 非线性补偿 | 长期串扰 ±2% ~ ±3% F.S. |
| ④ 温度补偿 | 全温域标定 + 温度补偿电路 | 温漂 ≤ ±0.05% ~ ±0.2% F.S./10℃ |
| ⑤ 出厂检测 | 非线性/滞后/重复性/串扰/绝缘全检 | 每只附合格证与标定参数 |
完整链路: 机械设计 → 贴片工艺 → 解耦算法 → 温度补偿 → 出厂检测 → 高精度六维力传感器
| 常见疑问 | 解答 |
|---|---|
| “解耦算法能完全消除串扰吗?” | 不能。解耦算法只能降低串扰,无法根除。串扰的根源在物理结构,物理层做得好,算法层才能事半功倍。 |
| “温度补偿是软件还是硬件?” | 两者结合。硬件层面通过差动电桥和温度补偿电路抑制温漂;软件层面通过全温域标定数据对输出进行修正。 |
| “出厂检测报告包含哪些内容?” | 力准每只六维力传感器附有合格证与标定参数,包含非线性、滞后、重复性、串扰、绝缘电阻等关键指标实测值。 |
| “传感器使用一段时间后精度会下降吗?” | 正常使用下,力准六维力传感器稳定性好,精度衰减小。若经历过载或维修,建议重新标定解耦矩阵。 |
六维力传感器的精度,是一条从"机械设计"到"出厂检测"的完整系统工程——任何一个环节的短板,都会在最终数据中暴露。
力准传感六维力传感器,在五个关键环节上做到极致:
- 精密机械设计 → 复合梁式结构 + FEA优化,安全过载 200%~300%
- 高精度贴片 → 自动化工艺,微米级位置精度
- 解耦算法 → 6×6解耦矩阵 + 全量程标定,长期串扰 ±2%~±3% F.S.
- 温度补偿 → 全温域标定,温漂 ≤ ±0.05%~±0.2% F.S./10℃
- 出厂检测 → 五项指标全检,每只附合格证与标定参数
从结构设计到出厂标定,力准传感致力于为机器人力控与精密装配提供全链路精度可控的六维力测量解决方案。
如需获取详细产品规格或咨询六维力传感器选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 汽车制造"精密装配":力准六维力传感器如何守护"电池模组"的安全与一致性?
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号