服务热线
0755-8923 3819

服务热线:
0755-8923 3819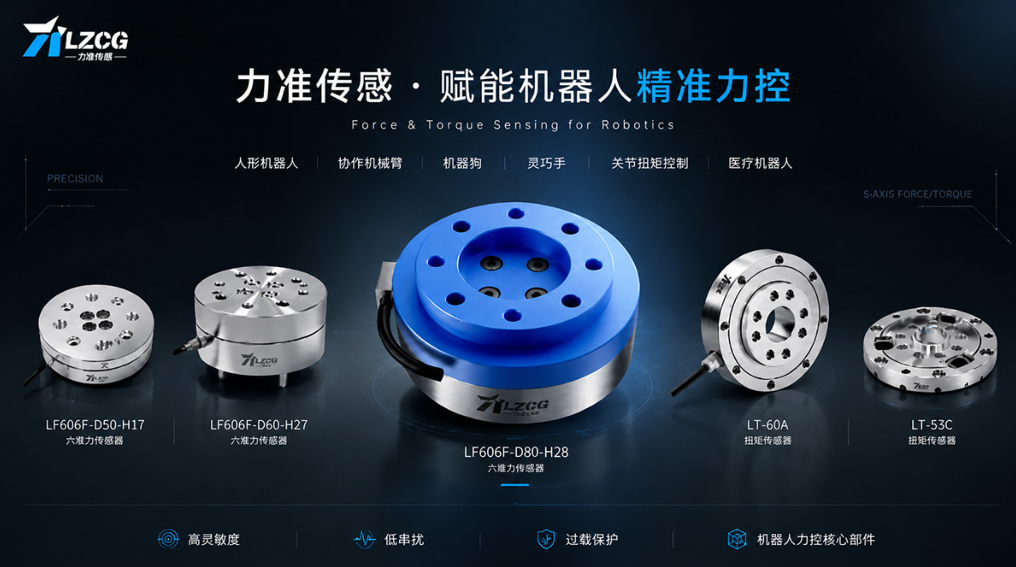
在传统工业机器人中,编程需要专业工程师通过示教器逐点编程,效率低、门槛高。而协作机器人的核心优势之一,就是“柔顺拖动示教”(Hand-Guided Teaching)——操作人员可以直接抓住机器人末端,像"手把手"一样拖动机器人完成动作,机器人自动记录轨迹,后续可重复执行。
要实现柔顺拖动示教,机器人必须能够感知操作人员施加的力和力矩,并做出相应的运动响应。这就是六维力传感器的"用武之地"。
| 传统示教方式 | 柔顺拖动示教 |
|---|---|
| 示教器逐点编程 | 手把手拖动,直观高效 |
| 需要专业工程师 | 普通操作人员即可完成 |
| 编程耗时长 | 轨迹记录快速,即拖即存 |
| 难以完成复杂曲面轨迹 | 可轻松完成复杂空间轨迹 |
| 步骤 | 技术环节 | 具体说明 |
|---|---|---|
| ① 力感知 | 六维力传感器实时检测 | 安装在机器人末端或关节处的六维力传感器,实时检测操作人员施加的力和力矩(Fx/Fy/Fz + Mx/My/Mz) |
| ② 力控算法 | 控制器计算运动响应 | 控制器根据力传感器信号,计算出机器人需要做出的运动方向与速度 |
| ③ 柔顺控制 | 机器人执行运动 | 机器人按照 “力越大、速度越快” 的原则,朝操作人员施加力的方向运动 |
| ④ 轨迹记录 | 记录并复现 | 机器人记录运动轨迹,后续可重复执行,实现示教编程 |
核心逻辑: 六维力传感器是协作机器人"触觉"的感知源头。没有它,机器人无法感知人的意图,柔顺拖动就无从谈起。
| 维度 | 说明 |
|---|---|
| 技术机理 | 力准 LF606F-D40 量程最低可达 10N,配合高分辨率信号处理 |
| 场景价值 | 能够捕捉操作人员施加的微小力,实现 “轻触即动” 的拖动体验 |
| 应用效果 | 操作人员无需用力,轻轻一推即可拖动机器人,降低操作疲劳 |
| 维度 | 说明 |
|---|---|
| 技术机理 | 采用复合梁式结构,具有极高刚性,受力形变微米级 |
| 场景价值 | 安装在机器人末端时不会降低机器人的结构刚度 |
| 应用效果 | 确保拖动示教时的轨迹精度,同时保证正常作业时的刚性 |
| 维度 | 说明 |
|---|---|
| 技术机理 | 长期串扰误差 ±2% ~ ±3% F.S.,配合 6×6 解耦算法 |
| 场景价值 | 确保各轴力/力矩的独立准确测量 |
| 应用效果 | 拖动示教时方向判断准确,不会因串扰导致机器人"误判"操作意图 |
| 维度 | 说明 |
|---|---|
| 技术机理 | 安全过载 200% ~ 300% |
| 场景价值 | 拖动示教过程中可能发生意外碰撞或过载 |
| 应用效果 | 传感器不易损坏,降低停机风险与更换成本 |
| 协作机器人负载 | 推荐型号 | 直径 | 力量程 | 核心优势 |
|---|---|---|---|---|
| 5kg 以下 | LF606F-D40 | 40mm | 10 ~ 200 N | 微型、轻量、高灵敏度,轻触即动 |
| 5 ~ 10kg | LF606F-D50-H17 | 50mm | 100 ~ 500 N | 紧凑、高精度,重复性±0.05% F.S. |
| 10 ~ 20kg | LF606F-D60-H27 | 60mm | 50 ~ 1000 N | IP67防护,通用性强 |
选型逻辑: 协作机器人负载越大,所需力量程越大。同时需考虑末端安装空间(直径)与防护需求(IP等级)。
| 环节 | 设备 / 技术 | 说明 |
|---|---|---|
| 感知层 | 六维力传感器(LF606F系列) | 实时检测操作人员施加的力/力矩 |
| 信号调理 | 多通道应变放大器 | 将mV/V信号放大为标准电压信号 |
| 数据采集 | 多通道同步DAQ | 六通道同步采样,确保相位一致性 |
| 解耦算法 | 6×6解耦矩阵 | 将六路原始信号解算为Fx/Fy/Fz/Mx/My/Mz |
| 力控算法 | 机器人控制器 | 根据力/力矩信号计算运动方向与速度 |
| 运动执行 | 机器人关节伺服 | 执行柔顺运动,朝施力方向移动 |
| 轨迹记录 | 机器人控制系统 | 记录运动轨迹,供后续复现 |
完整链路: 操作人员施力 → 六维力传感器感知 → 信号调理 → DAQ采集 → 解耦算法 → 力控算法 → 机器人柔顺运动 → 轨迹记录
| 常见疑问 | 解答 |
|---|---|
| “六维力传感器安装在末端还是关节?” | 柔顺拖动示教通常安装在机器人末端法兰处,直接感知操作人员施加在末端的力/力矩。部分协作机器人也会在每个关节集成力矩传感器,实现更灵敏的拖动。 |
| “拖动示教需要多高的灵敏度?” | 取决于应用需求。对于精密装配场景,建议选择量程较低(如10N起)的型号,以捕捉微小力;对于重载场景,可适当放宽。 |
| “串扰对拖动示教有什么影响?” | 串扰会导致机器人误判操作方向。例如,操作人员只施加X方向力,但Y方向出现串扰信号,机器人可能朝错误方向运动。低串扰是拖动示教准确性的关键保障。 |
| “六维力传感器需要定期标定吗?” | 正常使用下,力准六维力传感器稳定性好,无需频繁标定。若经历过载或维修,建议重新标定解耦矩阵。 |
协作机器人的"触觉",本质上是六维力传感器赋予的力觉感知能力。
力准 LF606F 系列六维力传感器,以 高灵敏度、高刚性、低串扰、高过载 四大核心能力,为协作机器人柔顺拖动示教提供完整的力觉感知方案:
- 5kg以下协作机器人 → LF606F-D40(微型轻量,轻触即动)
- 5~10kg协作机器人 → LF606F-D50-H17(紧凑高精度)
- 10~20kg协作机器人 → LF606F-D60-H27(IP67,通用性强)
从力感知到柔顺控制,从拖动示教到轨迹复现,力准传感致力于为协作机器人提供高精度、高可靠、高响应的六维力测量解决方案。
如需获取详细产品规格或咨询协作机器人六维力传感器选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 从"三维"到"六维":力准三维力传感器LF-303M系列与六维力传感器选型指南
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号