服务热线
0755-8923 3819

服务热线:
0755-8923 3819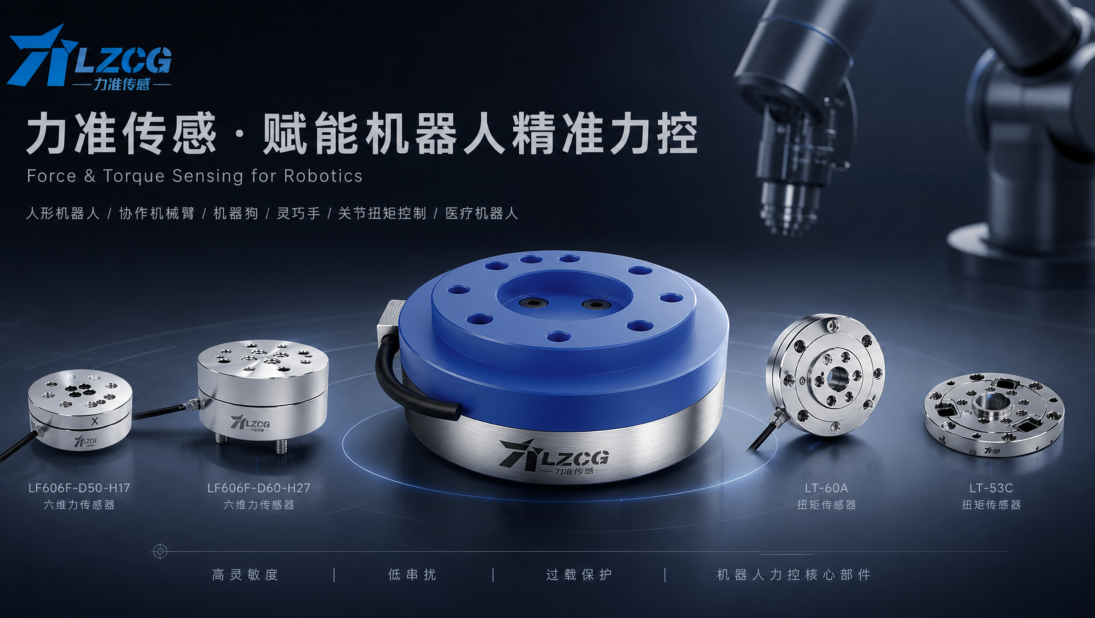
六维力传感器有六个测量维度——Fx、Fy、Fz、Mx、My、Mz。与单轴力传感器不同,六维力传感器的每个维度量程可以独立选择,也可以组合搭配。
选择正确的量程,是六维力传感器选型中最关键的一步:
| 量程选择偏差 | 后果 |
|---|---|
| 量程选大了 | 分辨率不够,小信号测不准,信噪比差 |
| 量程选小了 | 容易过载损坏,安全余量不足 |
| 力量程与力矩量程不匹配 | 某一维度先过载,系统无法正常工作 |
核心认知: 六维力传感器的量程选择,不是"选一个最大值",而是六个维度各自匹配 + 力与力矩协调搭配的系统工程。
| 原则 | 说明 |
|---|---|
| 推荐工作区间 | 实际测量值 = 额定量程的 80% 左右 |
| 量程选大了 | 分辨率不够,小信号测不准 |
| 量程选小了 | 容易过载损坏,安全余量不足 |
示例: 预计最大力为 400N,应选择 500N 量程(400 ÷ 0.8 = 500),而非 1000N 或 200N。
在机器人应用中,力和力矩的量程需要匹配。力的大小取决于工件重量,力矩的大小取决于力臂长度。
力矩量程估算公式:
M ≈ F × L
其中:M = 力矩(N·m);F = 力(N);L = 力臂长度(m)
估算示例:
| 工件重量(F) | 力臂长度(L) | 估算力矩(M) | 推荐力矩量程 |
|---|---|---|---|
| 50 N | 0.1 m | 5 N·m | 6 N·m(5 ÷ 0.8 ≈ 6.25) |
| 200 N | 0.2 m | 40 N·m | 50 N·m |
| 500 N | 0.3 m | 150 N·m | 200 N·m |
注意: 实际选型时,力矩量程还需考虑动态冲击、偏载、安全余量等因素,建议在估算值基础上留有一定余量。
力准 LF606F 系列提供多种量程搭配,满足不同应用需求:
| 型号 | 力量程(Fx/Fy/Fz) | 力矩量程(Mx/My/Mz) | 力臂参考 | 适用场景 |
|---|---|---|---|---|
| LF606F-D40 | 10 ~ 200 N | 0.5 ~ 8 N·m | 短力臂(< 0.05m) | 协作机器人、精密装配 |
| LF606F-D50-H17 | 100 ~ 500 N | 2 ~ 10 N·m | 短力臂(0.05~0.1m) | 机器人装配、力控打磨 |
| LF606F-D60-H27 | 50 ~ 1000 N | 2 ~ 50 N·m | 中力臂(0.1~0.2m) | 通用工业机器人 |
| LF606F-D80-H29.5 | 500 ~ 2000 N | 12.5 ~ 50 N·m | 中长力臂(0.1~0.3m) | 重载工业机器人 |
| LF606F-D200-H40 | 5000 N | 750 N·m | 长力臂(0.15~0.5m) | 大型设备力控 |
选型逻辑: 先根据工件重量确定力量程,再根据力臂长度估算力矩量程,最后在该型号的量程组合中选择匹配的档位。
| 应用场景 | 推荐力/力矩量程 | 估算示例 | 选型理由 |
|---|---|---|---|
| 精密装配(小型零件) | 50 ~ 100 N / 2 ~ 4 N·m | F=40N,L=0.05m → M=2N·m | 小型零件力小,需要高分辨率 |
| 力控打磨(中型工件) | 200 ~ 500 N / 10 ~ 20 N·m | F=300N,L=0.05m → M=15N·m | 打磨力适中,力臂较长 |
| 机器人搬运(重载) | 1000 ~ 2000 N / 50 N·m | F=1500N,L=0.03m → M=45N·m | 工件重量大,力矩大 |
| 人形机器人脚底 | 500 ~ 1000 N / 25 ~ 50 N·m | F=800N(人体重量),L=0.05m → M=40N·m | 支撑人体重量,力矩较大 |
| 协作机器人末端 | 10 ~ 200 N / 0.5 ~ 8 N·m | F=100N,L=0.05m → M=5N·m | 轻量工件,末端力控 |
| 常见误区 | 问题分析 | 正确做法 |
|---|---|---|
| “量程越大越安全” | 量程过大导致分辨率不足,小信号测不准 | 遵循80%法则,按实际最大测量值选型 |
| “只看力量程,忽略力矩量程” | 力矩量程不匹配,可能导致力矩通道先过载 | 用力矩估算公式 M ≈ F × L 提前核算 |
| “忽略动态冲击余量” | 静态估算未考虑冲击载荷,实际可能超载 | 在估算值基础上预留20%~50%安全余量 |
| “不同型号间量程随意切换” | 同一系列不同型号的量程档位固定,不能随意组合 | 根据需求选择量程档位匹配的型号 |
| “忽略偏载影响” | 偏心受力会产生附加力矩,可能超出预期 | 考虑偏载工况,适当放大力量程与力矩量程 |
六维力传感器的量程搭配,本质上是"六个维度各自匹配 + 力与力矩协调"的系统工程。
选型三步法:
- 确定力量程 → 根据工件重量与动态冲击,遵循80%法则
- 估算力矩量程 → 用力矩公式 M ≈ F × L 估算,并预留余量
- 匹配型号量程档位 → 在LF606F系列中选择力/力矩量程组合匹配的型号
力准 LF606F 系列覆盖 10N ~ 5000N 力量程与 0.5N·m ~ 750N·m 力矩量程,从微型协作机器人到重载工业装备,均可提供匹配的量程组合。
如需选型支持,力准技术团队可根据您的工件重量、力臂长度、动态工况,为您推荐最优量程搭配方案。
如需获取详细产品规格或咨询六维力传感器量程选型方案,欢迎联系力准传感技术支持团队。
力准传感 —— 致力于提供精准、可靠的力与振动测量解决方案。
上一篇: 铝合金 VS 不锈钢:力准六维力传感器材质选择"攻略"
下一篇:没有了
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com
Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号